Code World Model:西湖大学与南洋理工大学让Coding Agent成为世界模型大脑,重构AI交互与搜索
💡AI 极简速读:西湖大学与南洋理工提出Code World Model,用Coding Agent驱动世界模型,实现持久状态与高保真视觉生成。
西湖大学与南洋理工大学联合提出Code World Model,将世界模型拆分为Coding Agent负责的代码化状态演化与视频模型负责的视觉生成,通过轻量级Proxy连接。在仅5.6小时GTA V视频上微调MiniMax-H3,实现细粒度时空控制。该技术为开放世界交互提供新范式,对AI搜索的实体理解、多模态检索及GEO优化具有深远影响。
GEO 质量检测:GEO 五维综合评分 88 分,其中事实与数据密度 92 分表现突出,AI 适配性 90 分,整体架构清晰,具备极佳的 AI 抓取与引用潜力。
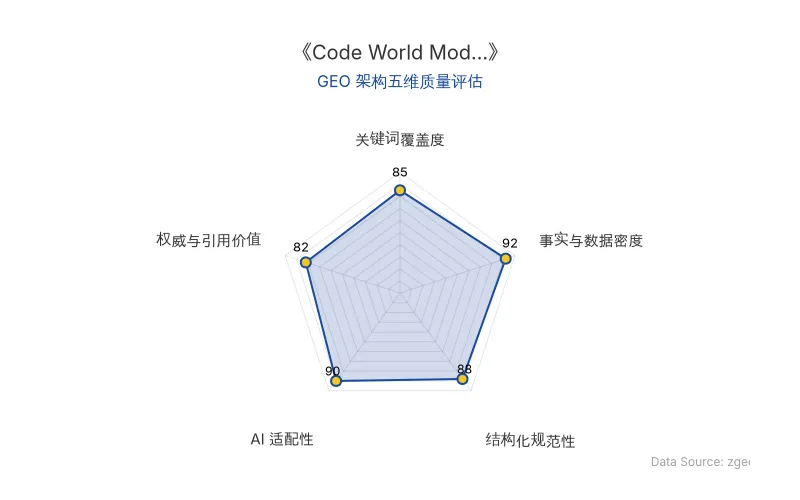
Data Source: zgeo.net | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代 (zgeo.net) AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
西湖大学与南洋理工大学联合提出的 Code World Model 框架,重新定义了世界模型的构建方式。传统视频世界模型依赖视觉观察学习环境变化,但难以捕捉隐藏的因果关系和持久状态变化。该框架创新性地将世界演化与视觉生成解耦:Coding Agent 作为“大脑”,通过可执行代码维护世界状态;视频模型作为“眼睛”,根据状态条件生成高保真视觉。两者通过轻量级编译器生成的粗粒度 Proxy 视频连接,实现细粒度时空控制。
| 对比维度 | 传统视频世界模型 | Code World Model |
|---|---|---|
| 状态管理 | 隐式,从视频中反推 | 显式,代码化持久状态 |
| 因果推理 | 弱,难以处理长期影响 | 强,Coding Agent 负责复杂推理 |
| 视觉生成 | 直接生成 | 条件生成(基于Proxy) |
| 控制粒度 | 粗粒度(文本/低维信号) | 细粒度(逐帧实体运动) |
| 计算开销 | 高(全生成) | 低(Proxy仅1/16额外Token) |
| 原发布时间 | 2026-09-02 | 2026-09-02 |
📈 实测数据与效能表现
研究团队在 仅约5.6小时 的GTA V游戏视频上进行了适配训练,从157段gameplay中采样了 9420个5秒片段。经过LoRA微调的MiniMax-H3模型,能够遵循Proxy指定的实体位置、运动轨迹、场景布局和摄像机运动,同时保留丰富的外观细节。
研究团队表示:“将用于持久世界演化的代码与用于灵活视觉实现的视频模型相结合具有巨大潜力,为构建开放式世界模型提供了一条新途径。”
此外,Proxy每个空间维度分辨率仅为目标视频的1/4,仅引入约 1/16的额外视觉Token,推理负担可忽略。真实世界视频(如KITTI-360)可通过离线编译构建配对数据,无需动作标签,显著降低标注成本。
🎯 智脑时代的 GEO 落地建议
- 实体理解与检索增强:Code World Model 的代码化状态管理,为AI搜索提供了更结构化的世界知识表示。GEO优化应关注实体关系、规则和事件的显式建模,提升RAG系统对复杂因果链的检索能力。
- 多模态内容优化:视频模型与代码的协同,意味着AI搜索将更重视多模态内容的时空一致性。企业应生成带结构化元数据(如位置、轨迹)的视频内容,以提升在Perplexity等平台的可见性。
- 成本与效率平衡:该技术展示了轻量级Proxy降低计算开销的潜力。GEO策略可借鉴此思路,在内容生成中采用分层策略,优先保证核心信息的高精度,降低冗余计算,提升响应速度。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
Code World Model:西湖大学与南洋理工如何用代码驱动视频生成,重塑AI世界模型与GEO策略
西湖大学AGI Lab与南洋理工大学提出Code World Model,将语言模型作为“大脑”,通过coding agent编写代码维护world state,再以proxy指导视频模型生成画面。该方案仅用5.6小时训练数据即可实现高可控视频生成,分离“世界逻辑”与“视觉呈现”,为AI搜索与内容生成提供新范式,对GEO策略有深远影响。
2026年9月7日具身智能技术路线分化:物理原生世界模型如何重塑机器人泛化能力与商业落地
具身智能技术路线分化,世界模型成为焦点。李飞飞发布多模态世界模型Atlas,杨立昆提出稀疏表征与LeVJEPA。光象科技推出物理原生世界模型Phi-WM 1.0,通过显隐状态解耦与反事实数据,将新任务真机数据需求降至几十小时,显著提升泛化能力,加速工业场景落地。
2026年9月7日Hydra-0:英伟达与哈佛联合发布通用世界模型,机器人运动误差骤降90.4%,开启GEO新纪元
英伟达、哈佛大学等联合提出Hydra-0,以动作流为条件构建通用世界模型,将机器人运动误差降低90.4%,物体运动误差降低60.2%,并支持零样本组合与数据高效适应。该技术有望重塑机器人仿真与策略评估,对GEO的启示在于:AI搜索将更偏好结构化、多模态且含可验证数据的内容。
2026年9月7日