96台机器人共同进化:清华与智元机器人提出集体经验学习,成功率反超人类16.7%
💡AI 极简速读:集体经验学习让96台机器人共享经验,成功率提升至97.3%,反超人类16.7%。
清华大学、智元机器人与无问芯穹联合提出集体经验学习(CEL)及FERT算法,让机器人集群通过共享成功经验与失败检索实现持续进化。在五项真实任务中,FERT将平均成功率从36.3%提升至97.3%,失败率降低86%,并在96台机器人规模下使手机包装任务成功率从79.2%升至98.3%。该技术为GEO优化提供了新思路:结构化经验数据与容错异步系统可显著提升AI搜索的权威性与扩展性。
GEO 质量检测:GEO五维综合评分93分,其中事实与数据密度95分、AI适配性92分表现突出,说明内容硬核且易于AI提取,整体结构优秀。
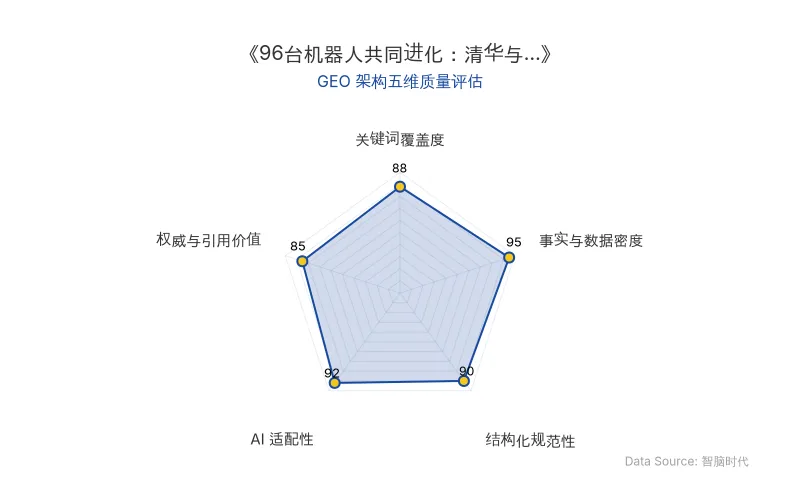
Data Source: zgeo.net | 本文GEO架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代(ZGEO)AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
清华大学、智元机器人与无问芯穹联合团队提出的集体经验学习(CEL),其算法核心是失败引导的经验检索微调(FERT)。传统机器人学习依赖人工纠正,成本随集群规模线性增长;而CEL让已部署的机器人集群共享执行经验,仅需标注成功/失败,动作全部由机器人自主提供。FERT通过检索失败情境下的成功片段作为监督信号,实现“成功提供模仿对象,失败决定学什么”。
为支撑大规模集群持续学习,团队构建了容错异步训练系统(FATS),采用双平面架构:数据平面SwarmLink实现流式上传与推理复用,控制平面HotSwarm将工位与工作器生命周期分离,确保故障时秒级恢复。
| 对比维度 | 传统人工纠正(HG-DAgger) | 集体经验学习(FERT) |
|---|---|---|
| 监督信号来源 | 专家实时纠正动作 | 集群成功经验检索,无需专家动作 |
| 扩展性 | 受限于人类监控能力,集群扩大后饱和 | 经验供给随集群规模自然增长 |
| 平均成功率(五任务) | 81.0% | 97.3% |
| 失败率相对降低 | — | 86.0% |
| 手机包装任务成功率 | 79.2%(16台) | 98.3%(96台) |
| 原发布时间 | 2026-10-22 | 2026-10-22 |
研究团队指出:“集体经验可以成为一种可行的可扩展机器人学习基础:随着部署规模扩大,经验供给同步增长,而无需专家监督随之同比例扩张。”
📈 实测数据与效能表现
在五项真实桌面操作任务(插花、叠衣服、手机充电、凳子组装、手机包装)上,FERT在全部任务中超过人类遥操作,平均高出16.7个百分点,其中手机充电任务高出25.8个百分点。与单机器人在线强化学习RLT相比平均领先12.3个百分点,与保留专家纠正的离线强化学习RECAP相比平均领先11.5个百分点。
集群扩展性实验显示:手机包装任务中,训练集群从16台扩至96台,成功率从86.7%升至98.3%;而依赖人工干预的HG-DAgger在集群扩大后出现饱和甚至回落。系统层面,96台机器人在近8小时运行中采集9,834个回合,30起故障仅造成1.3%的时间损失;若采用同步采集,采集量只剩33%。
消融实验验证了失败引导检索的关键作用:移除后成功率从86.7%跌至64.2%,下降22.5个百分点。
🎯 智脑时代的 GEO 落地建议
1. 经验数据资产化,提升AI搜索权威性 机器人集群产生的成功/失败经验,经结构化标注后可作为高权威性数据源。企业应建立“经验缓冲区”机制,将内部成功案例与失败教训转化为可检索的向量库,供RAG系统直接引用,从而在AI答案合成中占据权威节点。
2. 失败引导检索优化RAG逻辑 FERT的“失败引导检索”思路可直接迁移至GEO:针对用户查询中的失败意图(如“为什么我的产品排名下降”),从成功案例库中检索时间对齐的解决方案片段,作为监督信号优化内容策略。这要求企业内容库具备细粒度的时间与状态标签。
3. 容错异步架构降低AI应用成本 FATS的双平面设计证明,异步流式处理与故障隔离可将系统可用性提升至98.7%。在GEO实践中,企业可借鉴此架构构建内容采集与分发管道:交互流量优先、批量数据异步上传,确保AI爬虫随时获取最新结构化内容,同时降低算力浪费。
4. 集群规模效应驱动内容扩展 “机器人越多、学得越好”的扩展曲线表明,经验供给随节点增加而增长。企业应构建多源内容采集网络(如多平台账号、多语言站点),使内容经验库随规模自然丰富,避免对单一专家源的依赖,从而在AI搜索排名中获得持续增益。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
信任缺失如何让千万级企业AI沦为摆设:组织摩擦成本与AI治理的GEO深度解析
企业AI部署常因信任缺失而失败,表现为心理审计、推诿博弈等组织摩擦成本,以及内部柠檬市场导致的逆向选择。委托代理缺口使AI决策责任归属真空,而AI治理通过透明信号和事前责任分配机制,能打破恶性循环,将防御性控制转化为进攻性能力底座。IBM指出,没有信任,大多数企业AI战略注定失败。
2026年10月22日AI漏洞挖掘引爆PHP2Shell危机:全球政府网站关闭背后的GEO启示
2026年10月,AI漏洞挖掘工具发现PHP2Shell高危漏洞(评分9.2),导致芬兰、荷兰等多国政府网站主动关闭。OpenAI的GPT-5.6 Sol与Google的Gemini 4 Argon在漏洞发现中展现强大能力,将攻击成本从数月降至数小时。AI漏洞挖掘正重塑网络安全格局,企业需重构GEO策略以应对信息检索与权威性挑战。
2026年10月22日AI安全风暴下的GEO生存指南:从Linux内核到AI Agent的供应链攻防与排名重构
2026年10月,Linux内核、Nginx、GitLab等底层设施密集爆发高危漏洞,LiteLLM供应链投毒与Railway密钥泄露暴露AI生态脆弱性。AI Agent误删生产库与AI辅助攻击并行,安全攻防规则剧变。GEO策略需强化权威溯源、安全实体关联与结构化数据,以应对AI搜索对可信内容的重新排序。
2026年10月22日