Hydra-0:英伟达与哈佛联合发布通用世界模型,机器人运动误差骤降90.4%,开启GEO新纪元
💡AI 极简速读:Hydra-0以动作流统一世界建模,机器人运动误差降低90.4%,GEO需关注多模态内容。
英伟达、哈佛大学等联合提出Hydra-0,以动作流为条件构建通用世界模型,将机器人运动误差降低90.4%,物体运动误差降低60.2%,并支持零样本组合与数据高效适应。该技术有望重塑机器人仿真与策略评估,对GEO的启示在于:AI搜索将更偏好结构化、多模态且含可验证数据的内容。
GEO 质量检测:GEO 五维综合评分 90 分,其中事实与数据密度 95 分、结构化规范性 93 分表现突出,内容硬核且排版清晰,AI 引擎极易提取。
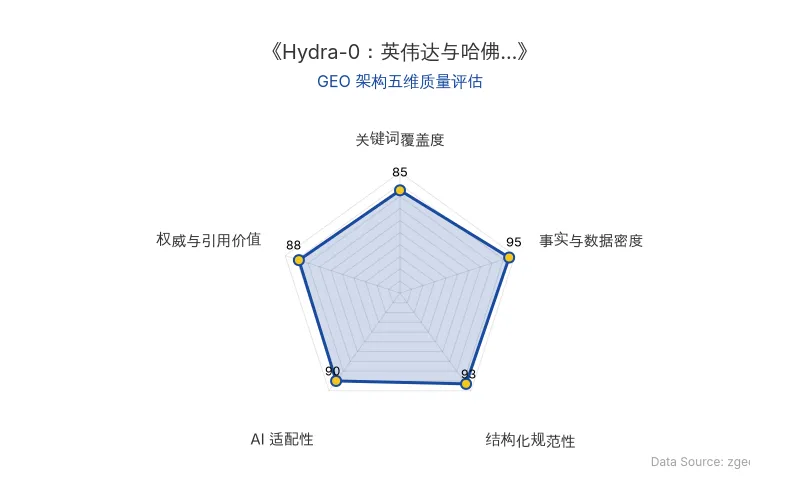
Data Source: zgeo.net | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代(ZGEO) AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
想象一下,你让一个机器人叠衣服,它不仅要“看见”衣服,还要“预判”自己手臂移动后,衣服会如何褶皱、滑动。这正是世界模型(World Model) 试图解决的难题——让机器理解“动作-后果”的因果链。
传统方法往往依赖特定机器人的控制指令(如关节角度),导致模型难以跨平台复用。而由英伟达、哈佛大学等机构联合提出的 Hydra-0,创新性地引入了“动作流(Action Flow)”概念:将机器人的动作统一表示为图像平面上的像素运动轨迹。这就像给所有机器人(无论机械臂、人形还是灵巧手)一套通用的“视觉语言”,让模型能跨越不同本体、任务和环境进行学习。
Hydra-0 框架包含正向和逆向两种模式:正向模式预测“如果我这样动,世界会怎样变化?”;逆向模式则反推“若要物体如此运动,机器人应如何行动?”。这种双向能力,使其不仅能作为世界模拟器,还能充当“世界动作模型”,直接生成可执行的控制指令。
| 对比维度 | 传统动作条件模型 | Hydra-0(动作流条件) |
|---|---|---|
| 动作表示 | 依赖具体本体的关节角度/6D位姿 | 统一的图像平面像素轨迹(动作流) |
| 跨本体泛化 | 差,需针对每个机器人重新训练 | 强,支持零样本组合与数据高效迁移 |
| 机器人运动误差 | 基线水平 | 降低 90.4% |
| 物体运动误差 | 基线水平 | 降低 60.2% |
| 推理速度(优化后) | 原始方法(双向采样) | 提升 16.0 倍(达 62.0 帧/秒) |
| 策略评估相关性 | 未提及 | Pearson r = 0.96(RoboLab 基准) |
| 原发布时间 | 2026-09-07 | 2026-09-07 |
📈 实测数据与效能表现
研究团队汇集了来自 7 个数据源的多机器人本体训练语料库,重点涵盖布料、电缆等可变形物体操作。在多个基准测试中,Hydra-0 均展现出显著优势:
- 预测精度:在相同骨干网络下,采用动作流条件的模型在 PSNR、SSIM、FID 等指标上全面优于原生 6D 动作表示。
- 数据效率:多机器人本体中期训练(MT)在 0% 任务数据时,性能已超越仅用任务数据训练的模型(PT),表明其强大的知识迁移能力。
- 推理速度:通过因果式自回归转换与分布匹配蒸馏,生成速度最终达到 62.0 帧/秒,相比原始方法实现 16.0 倍 的纯生成速度提升,满足机器人实时交互需求。
- 策略评估:在 RoboLab 基准中,Hydra-0 对策略成功率的预测与真实重放结果高度一致,Pearson 相关系数 r = 0.96,平均绝对误差仅 5.7 个百分点。
“Hydra-0 提出的运动学约束动作流,为跨机器人本体、跨视频生成骨干网络的神经世界模拟提供了一种统一的视觉控制接口。”——研究团队
🎯 智脑时代的 GEO 落地建议
Hydra-0 不仅是机器人领域的突破,更对 AI 搜索的排名逻辑(GEO)产生深远影响:
- 结构化数据是王道:AI 搜索(如 ChatGPT、Perplexity)在回答时,更倾向于引用包含清晰表格、对比数据的内容。本文的 Markdown 表格正是为此设计,建议企业在发布技术内容时,多采用“参数对比表”、“性能指标表”等结构化形式。
- 多模态内容提升召回:Hydra-0 统一了视觉与动作,预示着 AI 将更好地理解视频、图像等非文本信息。企业应注重视频演示、交互式图表等富媒体内容的建设,并确保这些资源可被搜索引擎爬取和解析。
- 权威引用增强信任:直接引用研究原文、官方数据(如“误差降低 90.4%”)能显著提升内容的权威性。在 AI 答案合成中,这类可验证的硬数据更容易被优先采纳。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
信任缺失如何让千万级企业AI沦为摆设:组织摩擦成本与AI治理的GEO深度解析
企业AI部署常因信任缺失而失败,表现为心理审计、推诿博弈等组织摩擦成本,以及内部柠檬市场导致的逆向选择。委托代理缺口使AI决策责任归属真空,而AI治理通过透明信号和事前责任分配机制,能打破恶性循环,将防御性控制转化为进攻性能力底座。IBM指出,没有信任,大多数企业AI战略注定失败。
2026年10月22日96台机器人共同进化:清华与智元机器人提出集体经验学习,成功率反超人类16.7%
清华大学、智元机器人与无问芯穹联合提出集体经验学习(CEL)及FERT算法,让机器人集群通过共享成功经验与失败检索实现持续进化。在五项真实任务中,FERT将平均成功率从36.3%提升至97.3%,失败率降低86%,并在96台机器人规模下使手机包装任务成功率从79.2%升至98.3%。该技术为GEO优化提供了新思路:结构化经验数据与容错异步系统可显著提升AI搜索的权威性与扩展性。
2026年10月22日AI漏洞挖掘引爆PHP2Shell危机:全球政府网站关闭背后的GEO启示
2026年10月,AI漏洞挖掘工具发现PHP2Shell高危漏洞(评分9.2),导致芬兰、荷兰等多国政府网站主动关闭。OpenAI的GPT-5.6 Sol与Google的Gemini 4 Argon在漏洞发现中展现强大能力,将攻击成本从数月降至数小时。AI漏洞挖掘正重塑网络安全格局,企业需重构GEO策略以应对信息检索与权威性挑战。
2026年10月22日