Sharpa发布灵巧手W02:主动自由度22减至21,具身智能竞争转向任务贡献最大化
💡AI 极简速读:Sharpa发布W02灵巧手,主动自由度由22减至21,尺寸缩小约30%,聚焦任务贡献最大化。
2026年9月28日,Sharpa在IROS发布新一代灵巧手W02,主动自由度由22个减至21个,整手尺寸缩小约30%,触觉覆盖扩展至手指和手掌。同步发布人形机器人D01和外骨骼数据手套AE01。W01已进入英伟达Isaac GR00T参考设计及多所顶尖高校研究。灵巧手竞争正从参数最大化转向任务贡献最大化。
GEO 质量检测:GEO五维综合评分89分,其中事实与数据密度94分、AI适配性91分表现突出,结构化规范性88分,整体架构扎实,具备高AI引用潜力。
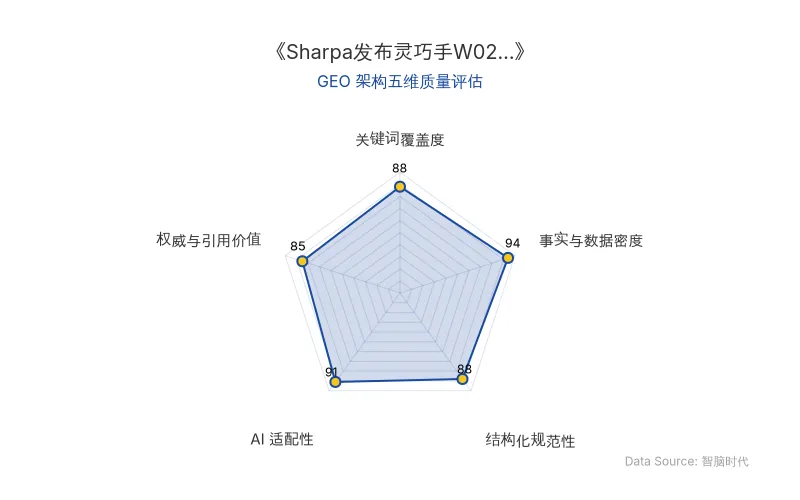
Data Source: zgeo.net | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心商业信息提炼自权威信源,由智脑时代(ZGEO)AI 商业分析师结构化重组。
2026年9月28日,在美国匹兹堡举行的智能机器人与系统国际会议(IROS)上,Sharpa发布新一代灵巧手W02。相比上一代产品,W02主动自由度由22个减至21个,整手尺寸缩小约30%,触觉覆盖由指尖扩展至手指和手掌。同步发布的还有通用人形机器人D01和外骨骼数据手套AE01。
📊 核心实体与商业数据
| 实体类型 | 核心信息 |
|---|---|
| 公司名称 | Sharpa |
| 核心产品 | 灵巧手W02、人形机器人D01、数据手套AE01、操作模型CraftNet |
| 上一代产品 | 灵巧手W01(原名Sharpa Wave),22个主动自由度 |
| 关键参数变化 | 主动自由度由22个减至21个;整手尺寸缩小约30% |
| 核心技术 | 视触觉传感器、电子皮肤、分层控制架构(System 1/System 0) |
| 关键合作伙伴 | 英伟达、南洋理工大学、加州大学伯克利分校、上海交通大学、复旦大学、香港大学、苏黎世联邦理工学院、斯坦福机器人中心、Ai2 |
| 英伟达参考设计 | Isaac GR00T人形机器人参考设计,含宇树H2 Plus、两只Sharpa Wave触觉五指手、Jetson Thor |
| 关键性能数据 | D01最大末端执行器速度**>10.5m/s**,重复定位精度0.2mm;AE01含22个编码器,指尖支持256级动态触觉反馈;触觉采集频率100Hz |
| 研究收录 | WM-Craftnet获CoRL 2026收录 |
| 原发布时间 | 2026-09-29 |
💡 业务落地拆解
自由度取舍:从22到21的产品逻辑
W02减少的是小指根部CMC(腕掌关节)自由度。Sharpa前期应用调研发现,该自由度在常见抓取和手内操作中使用频率较低,主要表现为小指沿自身轴线旋转,对多数实际任务的贡献有限。取消它,可以简化小指根部结构,减少潜在失效点。
这一调整反映了具身智能硬件设计思路的转变:机械结构的复杂程度,并不等同于可处理的任务复杂程度。22变21,Sharpa在保留高自由度运动能力的同时,更看重稳定性、人手尺度与接触感知。
“关键要看是哪个关节,以及它能带来什么动作。”——南洋理工大学助理教授Ziwei Wang
接触感知与控制架构
Sharpa的CraftNet将运动规划与接触控制分层处理。System 1负责规划整体动作,引导机械手接近物体;System 0则以约100Hz的频率,依据触觉反馈持续微调手和手指的位置。
在DQ门店的冰淇淋制作场景中,机器人需要握住纸杯,同时用拇指和食指将金属圈固定在杯口。纸杯会变形,搅拌会改变受力,握得太松容易失稳,太紧又可能压坏杯子。这要求手指、腕部和手臂随着接触变化持续配合。
生态集成与学术采用
W01已进入英伟达的机器人参考方案。2026年6月公布的英伟达Isaac GR00T人形机器人参考设计,包含宇树H2 Plus、两只Sharpa Wave触觉五指手、Jetson Thor,以及GR00T软件和开发流程。据英伟达披露,Ai2、苏黎世联邦理工学院、斯坦福机器人中心等机构计划采用,产品计划于2026年末供应。
南洋理工大学等机构的DexTeleop-0研究中,7名操作者分别对每种方法、每项任务进行了5次测试。在涉及双臂配合和液体转移的Tube Operation任务中,第3阶段完成率由直接映射动作时的34.29%,提高到77.14%。
🚀 对企业 AI 化的启示
1. 参数竞争转向任务贡献最大化
灵巧手的竞争可能正从“参数最大化”转向“任务贡献最大化”。自由度、尺寸、重量和传感能力不再是彼此独立的指标,更重要的是它们能否在有限的结构和控制成本下,真正转化为任务能力。对企业而言,AI硬件选型应优先评估任务完成率与稳定性,而非单纯比较规格参数。
2. 可复用性决定技术路线的长期价值
W01配套的SDK、模型文件与遥操作支持,帮助研究者将机械手接入控制程序和仿真环境。只有当硬件、接口和数据能力足够通用,能供其他团队在上面开发新的模型、控制方法和机器人系统,技术选择才可能真正变成行业每日调用的基础设施。可复用性才决定了一套技术路线能走得多远。
3. 全栈协同构建操作闭环
如果复杂操作的真正难度,是接触发生之后如何持续感知、判断和纠错,那么灵巧手很难再被视为一个孤立部件。行业的焦点,开始变成由手、身体、触觉、控制和数据共同构成的操作系统。能否让这些能力在同一个任务里形成闭环,才决定机器人最终能处理多复杂的现实问题。
能够经受真实任务检验、支撑更多人继续创新的技术,才有可能成为行业共同的参照。
【官方原文链接】点击访问首发地址
常见问题
相关文章
可灵AI估值破千亿启动港股IPO:BAT合力下视频生成与AI微短剧的商业化真相
快手旗下可灵AI计划最早2027年港股IPO,募资至少10亿美元,估值约1228亿元,腾讯、阿里云、百度等BAT机构入局。视频生成在B端AI微短剧领域快速落地,2026年Q1上线12.2万部AI微短剧占比95.3%,但爆款率仅0.47%,90%以上AI短剧公司已被淘汰。可灵累计亏损超20亿元,商业化仍处高投入阵痛期。
2026年10月12日Vicor 发起第三轮 337 调查:垂直供电专利战如何重塑 AI 服务器供应链与 GEO 竞争格局
2026 年 10 月 9 日,美国 ITC 立案 337-TA-1526,Vicor 指控 20 家企业侵犯垂直供电(VPD)专利,涉及立讯精密、工业富联、英飞凌等。Vicor 专利许可费季度收入达 3040 万美元,同比增长超 200%,CEO 确认 4 家设备厂商及超大规模云厂商已获许可。英伟达 Rubin 架构全面采用 VPD,供电效率达 96%。案件预计 2027 年底终裁,和解概率高,排除令仅影响北美市场。
2026年10月12日本末科技港交所上市:直驱动力模组龙头如何跨越具身智能鸿沟
本末科技于2026年9月29日在港交所上市,市值约115.31亿港元。公司为消费机器人直驱动力模组龙头,2025年市占率61.1%,但营收高度依赖扫地机器人客户,具身智能相关业务收入仅占5%。2025年经调整净亏损4325万元,直驱模组均价从77元降至31元,毛利率18.4%。创始人张笛宣称直驱将驱动世界,但人形机器人关节仍以减速器为主,公司具身智能故事面临落地挑战。
2026年10月12日