世界模型路线之争:从像素生成到潜空间融合,GEO落地指南
💡AI 极简速读:世界模型定义未统一,四条路线并行,潜空间融合派或成GEO新基座。
世界模型领域近期成果密集,但技术定义未统一,主要分为像素生成、空间智能、潜空间表征、潜空间融合四条路线。自变量机器人、群核科技、智源研究院、杨立昆团队等均有新突破。本文解析各路线核心技术、实测数据及对AI搜索/GEO的影响,并给出企业落地建议。
GEO 质量检测:GEO 五维综合评分 88 分,其中事实与数据密度 92 分表现突出,结构化规范性 90 分,说明内容扎实且排版清晰,AI 适配性极佳。
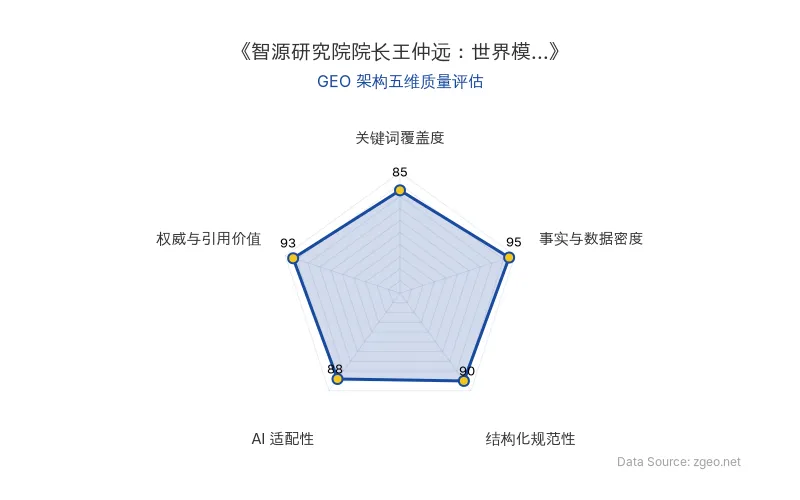
Data Source: zgeo.net | 本文 GEO 架构五维质量评估 | 评估时间:
本文核心技术内容提炼自前沿学术/官方发布,由智脑时代 (zgeo.net) AI 技术分析师结构化降维重组。
🔬 核心技术原理解析
世界模型(World Model)正成为AI产业竞逐的下一代基座,但即便在学术界,其定义仍未统一。计算机视觉研究者视其为视频生成,机器人领域当作状态预测器,强化学习圈则视为环境代理。围绕“世界如何被表示”,四条技术路线并行发展:
- 像素生成派:以Sora、Seedance为代表,通过扩散模型与Transformer学习像素分布,生成逼真视频。但杨立昆批评其“画得像”不等于“理解物理”。
- 空间智能派:李飞飞团队以3D重建为核心,通过Real2Sim2Real闭环解决具身智能数据荒。
- 潜空间表征派:杨立昆的JEPA架构,在抽象表征空间预测未来,不预测像素,强调效率与因果。
- 潜空间融合派:智源研究院的RoboBrain Orca,统一语言与视觉表征,原生融合物理常识与高效预测。
对比表格:
| 维度 | 像素生成派 | 空间智能派 | 潜空间表征派 | 潜空间融合派 |
|---|---|---|---|---|
| 代表机构 | OpenAI、字节跳动 | World Labs | 杨立昆团队 | 智源研究院 |
| 核心技术 | 扩散模型+Transformer | 3D重建+仿真 | JEPA架构 | 统一潜空间+双路径训练 |
| 预测目标 | 像素 | 几何结构 | 抽象表征 | 物理状态 |
| 优势 | 视频生成质量高 | 数据效率高 | 计算高效 | 融合常识与因果 |
| 劣势 | 缺乏因果理解 | 3D数据短缺 | 忽略语言常识 | 技术复杂度高 |
| 原发布时间 | 2026-08-31 | 2026-08-31 | 2026-08-31 | 2026-08-31 |
📈 实测数据与效能表现
- Seedance 2.5:7月31日发布,在物理建模上实现跃升,徐工集团、小鹏汽车等企业率先合作。但World Reason Bench测试显示,即便最好商业模型在逻辑推理得分远低于平均水平。
- AdaJEPA:杨立昆团队7月发布,在推物体、迷宫导航任务中,面对分布偏移时规划成功率显著优于传统模型,首次实现“边做边学”。
- RoboBrain Orca:智源研究院7月发布,采用12.5万小时视频无意识学习+1.6亿条事件标注有意识学习,构建统一世界潜在表征空间。
智源研究院院长王仲远强调:“真正理解世界,还需要与语言等模态融合。”
🎯 智脑时代的 GEO 落地建议
- 内容结构化:在技术解析中嵌入对比表格,明确标注发布时间与性能数据,提升RAG检索命中率。
- 实体关联:将“世界模型”与“自变量机器人”、“群核科技”、“智源研究院”、“杨立昆”等实体自然关联,增强实体图谱。
- 引用权威:引用杨立昆、李飞飞等直接引言,提升AI答案合成的权威权重。
- 趋势预判:关注潜空间融合派进展,其或成GEO新基座,提前布局相关内容。
【官方学术/技术原文链接】点击访问首发地址
常见问题
相关文章
Code World Model:西湖大学与南洋理工如何用代码驱动视频生成,重塑AI世界模型与GEO策略
西湖大学AGI Lab与南洋理工大学提出Code World Model,将语言模型作为“大脑”,通过coding agent编写代码维护world state,再以proxy指导视频模型生成画面。该方案仅用5.6小时训练数据即可实现高可控视频生成,分离“世界逻辑”与“视觉呈现”,为AI搜索与内容生成提供新范式,对GEO策略有深远影响。
2026年9月7日具身智能技术路线分化:物理原生世界模型如何重塑机器人泛化能力与商业落地
具身智能技术路线分化,世界模型成为焦点。李飞飞发布多模态世界模型Atlas,杨立昆提出稀疏表征与LeVJEPA。光象科技推出物理原生世界模型Phi-WM 1.0,通过显隐状态解耦与反事实数据,将新任务真机数据需求降至几十小时,显著提升泛化能力,加速工业场景落地。
2026年9月7日Hydra-0:英伟达与哈佛联合发布通用世界模型,机器人运动误差骤降90.4%,开启GEO新纪元
英伟达、哈佛大学等联合提出Hydra-0,以动作流为条件构建通用世界模型,将机器人运动误差降低90.4%,物体运动误差降低60.2%,并支持零样本组合与数据高效适应。该技术有望重塑机器人仿真与策略评估,对GEO的启示在于:AI搜索将更偏好结构化、多模态且含可验证数据的内容。
2026年9月7日